MIT, 미지 환경서 충돌 보장하는 드론 경로 제시
인공지능신문 ·
✦ AI 요약
지도 없는 환경서 움직이는 장애물까지 회피…시간 가변 안전회랑으로 비행경로 재계획
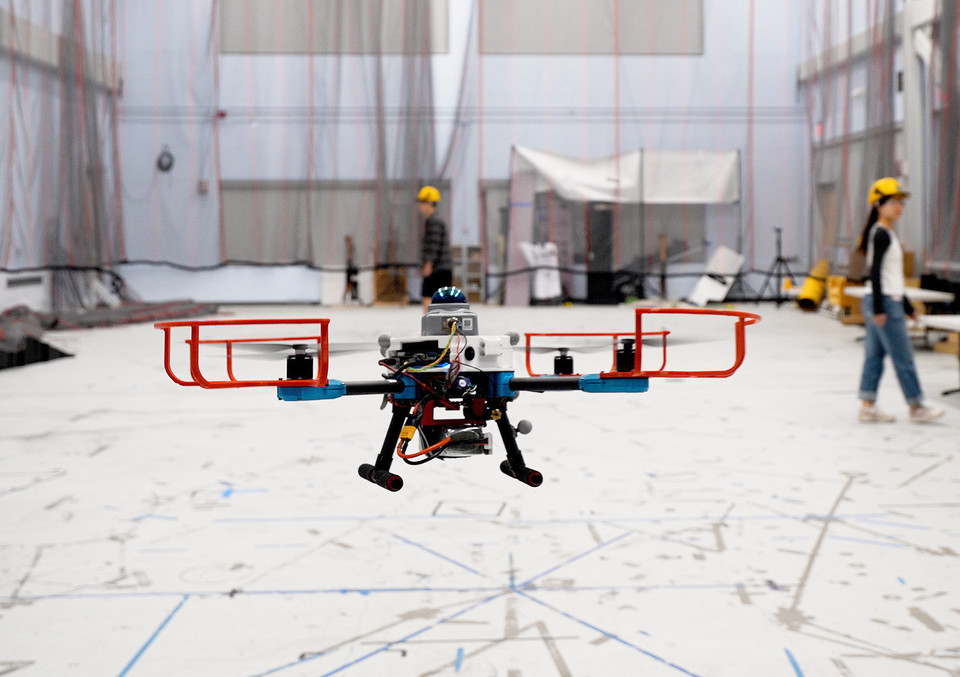
인공지능신문에 따르면 MIT 연구진은 지도 없는 미지의 환경에서도 움직이는 장애물을 피해 충돌하지 않는 드론 비행 경로를 수학적으로 보장하는 자율 경로계획 기술 SANDO를 개발했다. 실제 드론 시험 12회에서도 온보드 컴퓨터만으로 주변 변화를 반영해 안전한 경로를 다시 계산하며 모든 동적 장애물을 피했고, 연구 결과는 지난달 26일 공개됐다. 이 기술의 핵심은 장애물의 정확한 미래 움직임을 맞히려 하기보다, 최대 이동속도를 바탕으로 미래에도 비어 있을 공간을 계산해 안전회랑을 계속 갱신하는 데 있다. 여기에 장애물이 몰린 구역을 피해 더 효율적인 길을 찾는 방식도 더해 안전성과 이동 성능을 함께 겨냥했다. 연구진은 산불이나 붕괴 건물, 광산처럼 지도를 믿기 어려운 현장에서 드론이 탐색과 임무 수행을 이어가는 데 도움이 될 것으로 봤다. 배송이나 복잡한 도심 환경처럼 예측이 자주 어긋나는 곳에서도, 경로의 타당성을 설명할 수 있는 자율비행 기술로 확장될 가능성을 남겼다.
관점
이 연구가 중요한 이유는 자율비행의 경쟁 기준을 더 빠른 인식이나 더 정교한 예측에서, 불확실한 상황에서도 왜 안전한지 입증할 수 있는 체계로 옮기기 때문이다. 특히 미지의 공간과 움직이는 장애물이 겹치는 조건에서 경로를 계속 고쳐 잡으면서도 안전을 보장하는 접근은 재난 대응과 산업 현장 투입의 문턱을 낮춘다. 결국 현장 적용성은 성능 자체보다 실패했을 때도 위험을 통제할 수 있느냐에 달려 있는데, 이번 기술은 그 기준을 한 단계 앞당기는 신호로 읽힌다.
이 관점은 비즈크러시가 작성한 자체 의견이며, 인공지능신문의 보도 내용과 무관합니다.
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 인공지능신문
원문 확인이 기사는 인공지능신문 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.