보스턴다이나믹스, 아틀라스용 차세대 ‘로봇 핸드’ 선봬
테크월드뉴스 ·
✦ AI 요약
보스턴다이나믹스가 휴머노이드 로봇 아틀라스용 차세대 로봇 핸드를 공개했다.
신규 핸드는 4개 손가락·13자유도 구조이며, 손끝·손바닥 압력 기반 촉각 센서를 적용했다.
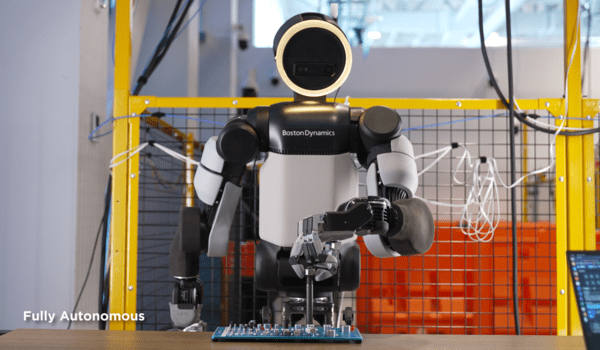
아틀라스는 공개 영상에서 드릴 비트 장착, 나무 구멍 가공, 너트 체결 등 작업을 수행했다.
보스턴다이나믹스는 휴머노이드 로봇 '아틀라스(Atlas)'의 산업 현장 작업 능력 향상을 목적으로 차세대 로봇 핸드를 공개했다. 보스턴다이나믹스는 1일(현지시간) 4개 손가락·13자유도를 적용한 신규 로봇 핸드를 공개하고, 이 로봇 핸드를 탑재한 아틀라스의 공구·소형 부품 조작 영상을 함께 선보였다.
공개된 신규 로봇 핸드는 사람 손과 유사한 크기로 설계됐다. 기존 작업 공간·도구를 활용할 가능성을 고려해 설계됐으며, 산업 현장용 내구성과 정비 편의성도 함께 반영됐다. 또한 구조를 단순화하고 주요 부품을 모듈화했다.
공개 영상에서 아틀라스는 실제 작업 장면을 수행했다. 아틀라스는 드릴 비트를 집고, 드릴 비트를 드릴에 장착했으며, 나무의 구멍 가공도 수행했다. 이어 손끝으로 너트를 회전·체결하는 모습도 보였다.
이와 함께 공개 영상에는 아틀라스의 정교한 조작 능력을 보여주는 시연도 포함됐다. 아틀라스는 드럼 스틱을 손가락으로 회전시키는 동작을 시연했고, 골프공 두 개를 손안에서 동시에 이동시키는 모습도 선보였다. 공개 영상에는 아틀라스의 손안 물체 재배치 능력 시연도 포함됐다.
보스턴다이나믹스는 손가락별 움직임·힘 세밀 제어 기능을 강화하고, 엄지손가락에 4자유도를 적용했으며 나머지 세 손가락에는 각각 3자유도를 적용했다. 여기에 손끝·손바닥 압력 기반 촉각 센서를 배치해 물체를 집을 수 있도록 했고, 손안에서 물체의 위치·방향을 변경할 수 있도록 했다.
이 촉각 센서는 물체 접촉 시 힘 변화를 감지하며, 형태·재질·접촉 상태에 따라 손가락 움직임·파지력을 조절하도록 설계됐다.
개발 과정에는 '심투리얼(Sim-to-Real)' 방식을 활용했다. 가상환경 학습 결과를 실제 로봇에 적용했고, 실제 하드웨어 구동 특성·마찰을 시뮬레이션에 반영했으며, 모터 토크·물체 형상·외란 조건을 달리한 강화학습을 진행했다.
보스턴다이나믹스는 네 손가락 구조를 채택한 이유로 설계 복잡도·전력 소모·비용·내구성·수리 편의성을 제시했다. 회사 측은 산업용 로봇의 실제 적용 환경을 고려했고, 조작 성능과 운영 효율의 균형을 추구했다고 설명했다.
보스턴다이나믹스의 알베르토 로드리게즈(Alberto Rodriguez) 보스턴다이나믹스 아틀라스 행동 조작 기술 총괄은 아틀라스 손 구조를 정하기 위해 엄지손가락 수, 새끼손가락 필요 여부 등 다양한 손 설계를 검토했다고 밝혔다. 이어 실험·시뮬레이션·3D 프린팅 목업을 거쳐 네 손가락 구조를 선택했다고 밝혔다.
보스턴다이나믹스는 최근 '로보틱스 메타플랜트 응용 센터(RMAC)'를 개소했으며, RMAC를 통해 제조 현장 적용용 데이터 수집을 확대하고 학습·검증을 확대하고 있다. 또한 실제 산업 환경 모사 공간에서 아틀라스 작업 데이터를 축적하고, 현장 적용 이후 피드백·재학습을 연계해 데이터 플라이휠을 구축한다는 계획이다.
출처: 테크월드뉴스 · 김승기 기자
원문: https://www.epnc.co.kr/news/articleView.html?idxno=407737
참고자료
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 테크월드뉴스
원문 확인이 기사는 테크월드뉴스 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.