휴머노이드 서밋 서울 2026, ‘현장 적용’이 화두…피지컬 AI 상용화 경쟁
테크월드뉴스 ·
✦ AI 요약
휴머노이드 서밋 서울 2026에서는 피지컬 AI의 실제 산업 현장 적용과 하드웨어 최적화가 핵심 의제로 다뤄졌다.
리얼월드는 현장 데이터와 조작 능력 고도화, '디플로이먼트 퍼스트' 전략을 발표했고, 노타는 NPU·GPU 환경에서 로봇 AI 모델 추론 속도 향상 결과를 공개했다.
노타는 총 7종 로봇 AI 모델을 퀄컴 드래곤윙 IQ-9075와 엔비디아 젯슨 토르로 검증했으며, 일부 모델은 속도 개선과 함께 성공률이 소폭 하락하거나 유지됐다.
지난 22일~23일 서울 코엑스에서 열린 휴머노이드 서밋 서울 2026에서는 글로벌 로봇·AI 기업, 연구자, 투자자, 정책 관계자가 참여한 가운데 휴머노이드·피지컬 AI의 기술 발전과 산업 적용 방향이 논의됐다. 이번 행사의 핵심 화두는 피지컬 AI의 실제 산업 현장 적용과 하드웨어 최적화였으며, 행사 전반에서는 피지컬 AI 상용화 경쟁이 부각됐다.
행사에서는 피지컬 AI를 연구 단계에 머물지 않고 산업 현장에 적용하기 위한 조건이 중심 의제로 다뤄졌다. 주요 과제로는 연구실 수준 성능을 넘어 실제 로봇·산업 환경에서 AI를 안정적으로 구동하는 문제가 제시됐으며, 이에 따라 현장 데이터 확보, 로봇 손재주 고도화, 하드웨어별 모델 최적화 기술이 집중 소개됐다.
리얼월드는 현장 데이터 중심의 로봇 조작 능력 고도화 전략을 제시했다. 이는 현장 데이터 기반의 조작 성능 향상이 피지컬 AI의 실제 산업 현장 적용을 위한 핵심 과제로 연결되는 흐름 속에서 소개됐다.
노타는 NPU·GPU 환경에서 로봇 AI 모델의 추론 속도를 향상시키는 최적화 성과를 공개했다. 이 같은 발표는 하드웨어 환경별 모델 최적화가 피지컬 AI 상용화의 핵심 과제로 부상한 이번 행사 흐름과 맞물려 제시됐다.
리얼월드(RLWRLD)는 공식 기술 협력사로 참여하고 주요 연사로도 나서 '디플로이먼트 퍼스트(Deployment-First)' 전략을 발표했다. 이 전략은 실제 산업 현장에 기술을 우선 적용하고, 현장 적용 과정에서 확보한 데이터를 모델 학습에 다시 활용하는 방식이다. 리얼월드는 이를 통해 로봇의 조작 능력을 높이겠다는 방향을 제시했다.
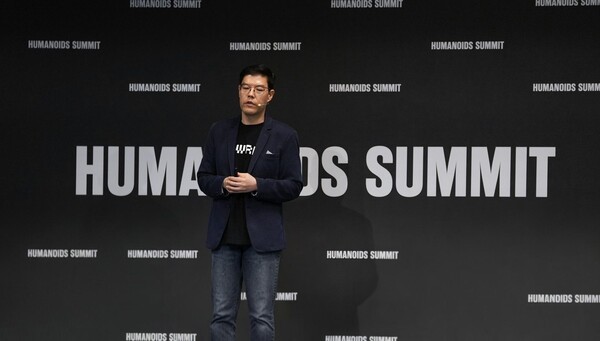
류중희 리얼월드 대표는 22일 기조연설에서 현장 적용과 산업 데이터, 덱스터리티(Dexterity)를 상호 연계해 고도화하는 구조를 설명했다. 또 연구실에서 기술을 완성한 뒤 현장에 적용하는 방식보다, 현장의 문제와 데이터를 먼저 확보하고 이를 바탕으로 기술을 발전시키는 데 초점을 맞추고 있다고 밝혔다.
안지윤 리얼월드 최고전략책임자(CSO)는 23일 발표에서 산업 현장에서 확보한 데이터를 다양한 로봇 하드웨어와 작업 환경으로 확장하는 기술 개발 방향을 소개했다. 리얼월드는 이를 위해 로보틱스 파운데이션 모델(RFM)을 개발하고 있으며, 복잡한 산업 환경에서 로봇이 다양한 물체를 정교하게 다룰 수 있도록 조작 능력을 학습시키는 것을 목표로 하고 있다고 설명했다.
노타는 로봇 AI 사업에서 현장 실증을 병행하고 있다. 최근에는 CJ대한통운과 물류 특화 피지컬 AI 협력을 확대했으며, 실제 물류 공정을 대상으로 로봇 핸드·센서 통합을 단계적으로 진행하고 있다. 또한 실제 물류 공정을 대상으로 현장 데이터 학습을 단계적으로 진행하고 있으며, 파인튜닝도 단계적으로 진행하고 있다.
노타는 같은 행사에서 로봇 AI 모델의 다양한 엣지 하드웨어 맞춤 최적화 결과도 공개했다. 이 과정에는 자사 AI 최적화 플랫폼 '넷츠프레소(Netspresso)'를 활용했으며, 퀄컴 신경망처리장치(NPU)·엔비디아 그래픽처리장치(GPU) 기반 환경에서 검증했다.
김건민 노타 AI 연구원은 23일 '넷츠프레소를 활용한 다양한 하드웨어 환경에서의 로봇 파운데이션 모델 구동 최적화'를 주제로 발표했다. 김 연구원은 모델별 하드웨어 적용 방식과 성능 개선 결과를 소개했다. 검증에는 총 7종 로봇 AI 모델을 대상으로 퀄컴 드래곤윙 IQ-9075와 엔비디아 젯슨 토르를 활용했다.
최적화 대상 모델은 엔비디아 그루트 N1.7, 엔비디아 코스모스 3 엣지, 피지컬 인텔리전스 π0.5, 허깅페이스 SmolVLA, MolmoAct2, X-VLA, VLA-JEPA였다.
로봇용 모델의 경량화·최적화 결과, 속도 지표에서 뚜렷한 개선이 나타났다. 그루트 N1.7의 추론 시간은 1602ms에서 228ms로 줄어 약 7배 가속됐고, 실제 로봇팔 작업 속도는 3배 향상됐다. 엔비디아 젯슨 토르에서는 코스모스 3 엣지의 추론 시간이 1711ms에서 739ms로 줄어 약 2.3배 가속됐다.
속도가 빨라지는 동안 작업 성공률은 소폭 하락하거나 유지됐다. 시뮬레이션 벤치마크 'LIBERO'에서는 작업 성공률이 93%에서 92%로 1%포인트 하락했으며, 회사는 성공률 하락 폭이 제한적이라고 설명했다. RoboLab 평가에서는 원본 모델과 동일한 작업 성공률을 유지했다.
VLA는 영상 기반으로 주변 상황을 파악하고, 언어 명령을 이해하며, 로봇 행동을 결정하는 기능을 맡는다. 이 때문에 실제 로봇 적용에서는 모델 성능뿐 아니라 추론 지연, 메모리 사용량, 하드웨어별 연산 특성도 함께 고려해야 한다. 이에 따라 중요 과제로는 모델과 실행 환경의 동시 최적화가 제시됐다.
노타는 넷츠프레소를 통해 모델 연산량·메모리 사용량을 축소하고, 하드웨어별 연산 특성에 맞춘 실행 성능 향상을 추진하고 있다. 노타는 모바일·엣지·데이터센터에서 축적한 최적화 기술을 로봇·휴머노이드 등 피지컬 AI 영역으로 확대할 계획이다.
이번 행사에서 제시된 접근법에서는 리얼월드와 노타의 방향 차이가 드러났다. 리얼월드는 현장에서 확보한 데이터와 로봇 조작 능력의 선순환에 초점을 맞췄고, 노타는 모델·하드웨어 간 최적화 기반의 실시간 구동 성능 확보에 초점을 맞췄다. 다만 리얼월드와 노타는 모두 실제 산업 현장 적용을 지향한다는 공통점을 보였다.
이 같은 맥락에서 피지컬 AI가 제조·물류 현장으로 확산하기 위해서는 복잡한 환경 이해 능력과 정교한 동작 능력, 제한된 엣지 자원에서의 빠르고 안정적인 모델 구동 기술이 함께 요구된다. 휴머노이드 서밋 서울 2026은 이 같은 현장 적용 가능성을 기술 경쟁의 핵심 축으로 부각했다.
출처: 테크월드뉴스 · 김승기 기자
원문: https://www.epnc.co.kr/news/articleView.html?idxno=407372
참고자료
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 테크월드뉴스
원문 확인이 기사는 테크월드뉴스 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.