로브로스, ‘이그리스-C’ 전신 원격조작 공개…사람 움직임 따라 이동부터 작업까지
테크월드뉴스 ·
✦ AI 요약
로브로스가 이족보행 휴머노이드 '이그리스-C(IGRIS-C)'의 실시간 전신 원격조작 기술 영상을 공개했다.
기존 상체 중심 원격조작에서 적용 범위를 하체까지 넓혀, 보행·자세·균형·상하체 동작을 통합 제어하도록 고도화했다.
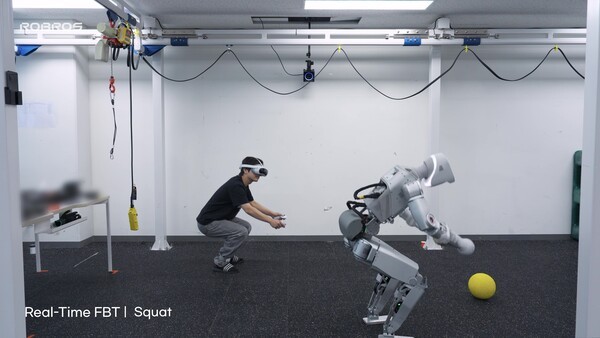
공개 영상에는 상·하체 동시 구동, 샌드백 타격, 발로 공 차기, 주변 환경·사물과의 상호작용이 담겼다.
로브로스는 자체 개발한 이족보행 휴머노이드 '이그리스-C(IGRIS-C)'의 실시간 전신 원격조작(Real-Time Full Body Teleoperation) 기술 영상을 공개했다. 로브로스는 기존에 이그리스-C의 상체 중심 사람 움직임 실시간 구현 원격조작 기술을 지속적으로 공개해 왔으며, 이번 공개를 통해 적용 범위를 하체까지 확대했다.
이에 따라 로브로스는 작업자 움직임과 로봇 전신 움직임을 연결하고, 보행·자세·균형·상하체 동작을 통합 제어할 수 있도록 기술을 고도화했다. 이번 공개 영상에는 이 같은 확장된 기능이 작동하는 사례가 담겼다.
로브로스는 공개 영상에서 작업자 움직임에 따라 이그리스-C의 상·하체가 동시에 구동되는 것을 확인할 수 있다고 설명했다. 또 이그리스-C가 샌드백 타격을 수행하고, 발로 공 차기를 수행하며, 주변 환경·사물과 상호작용하는 모습도 확인할 수 있다고 밝혔다.
기존 상체 중심 원격조작은 주로 정해진 위치에서 팔을 이용한 작업에 활용돼 왔다. 이에 비해 실시간 전신 원격조작의 핵심은 사전 지정 동작 재생이 아니라 작업자의 상황 판단을 기반으로 휴머노이드의 이동과 작업을 실시간으로 통합 제어하는 데 있다.
전신 원격조작은 로봇 이동, 자세 변경, 양팔 물체 조작 등 이동과 작업이 결합된 상황에 대응하는 범위를 갖는다. 이에 따라 고정된 자리에서 수행하는 팔 작업 중심의 방식보다 더 복합적인 산업 현장 상황에 대응할 수 있다.
로브로스는 실시간 전신 원격조작 기술이 사람의 상황 판단과 로봇 이동·조작의 실시간 연결을 가능하게 한다고 설명했다. 또 사전 정의가 어려운 모든 상황의 산업 현장에 휴머노이드를 적용하기 위한 중요한 기술이라고 평가했다.
로브로스는 원격조작 과정에서 축적되는 작업 데이터가 향후 휴머노이드 학습과 기술 고도화에 활용된다고 밝혔다. 아울러 산업 현장의 요구에 따른 다양한 작업 수행 지원을 위해 전신 원격조작 기술을 지속 발전시킬 방침이라고 밝혔다.
출처: 테크월드뉴스 · 이광재 기자
원문: https://www.epnc.co.kr/news/articleView.html?idxno=407244
참고자료
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 테크월드뉴스
원문 확인이 기사는 테크월드뉴스 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.