마음AI, 공주백제마라톤서 ‘나비컴’ 자율주행 시연…야외 피지컬 AI 검증
테크월드뉴스 ·
✦ AI 요약
마음AI는 자율주행 솔루션 '나비컴(NAVICOM)'을 공주백제마라톤 현장에 적용해 자율주행 로봇의 위치 인식과 이동 성능을 검증했다고 발표했다.
나비컴은 GPS·라이다(LiDAR) SLAM·관성측정장치(IMU)를 결합한 솔루션이며, 실내외 위치 인식과 자율주행을 지원한다.
이번 시연은 국립공주대학교 소프트웨어(SW)중심대학사업단과 연계해 진행됐고, 사람·장애물 혼재 공간에서 주행 가능성도 확인했다.
마음AI는 자율주행 솔루션 '나비컴(NAVICOM)'을 공주백제마라톤 현장에 적용해 복합 야외 환경에서 자율주행 로봇의 위치 인식과 이동 성능을 검증했다고 발표했다. 나비컴은 GPS·라이다(LiDAR) SLAM·관성측정장치(IMU)를 결합한 솔루션이다.
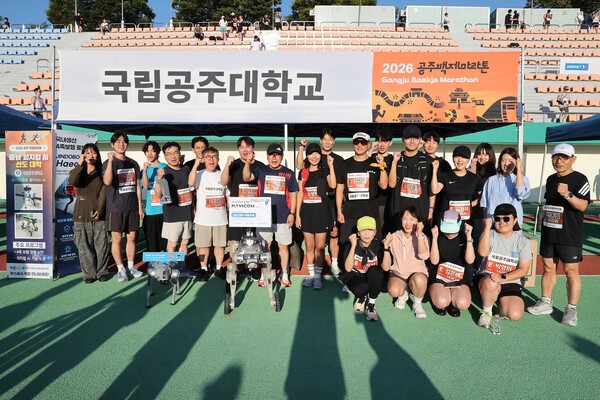
마음AI는 지난 20일 충남 공주 '2026 공주백제마라톤'에서 나비컴을 탑재한 로봇을 운용하며 자율주행 기술을 시연했다. 이를 통해 야외 실제 환경에서 자율주행 로봇의 위치 인식·이동 성능을 시험했다.
이번 시연은 국립공주대학교 소프트웨어(SW)중심대학사업단과 연계해 진행됐다. 사업단은 과학기술정보통신부·정보통신기획평가원(IITP)의 'SW중심대학사업' 지원을 받아 행사에 참여했다.
마음AI는 이번 시연에서 주행 속도보다 실제 생활공간에서의 환경 인식과 안정적 이동 여부에 중점을 뒀다. 사람·장애물 혼재 공간에서 주행 가능성도 확인했다.
마음AI가 통제된 실험실·전시장이 아닌 마라톤 현장에서 로봇을 직접 운용한 이유는 실제 생활공간에서의 성능을 검증하기 위해서다. 이번 시연의 초점도 속도 경쟁보다 실제 생활공간에서의 안정적 주행 가능성을 확인하는 데 맞춰졌다.
회사는 나비컴을 내비게이션·통신 플랫폼으로 설명했다. 나비컴에는 GPS·라이다 SLAM·IMU 기반 센서 융합이 적용됐다. 나비컴은 실내외 위치 인식을 지원하고 자율주행을 지원한다.
실외 위치 인식에는 GPS를 활용한다. 실내·GPS 신호 제한 구간의 위치 추정에는 라이다 SLAM을 활용한다. 여기에 IMU 정보를 결합해 로봇 자세·이동 상태를 보정한다. 설계 목적은 환경 전환 중에도 위치 인식을 지속하고 주행 연속성을 확보하는 데 있다.
나비컴에는 '제로 모디피케이션(Zero Modification)' 구조가 적용됐다. 기존 로봇 하드웨어 변경 없이 외부 장착하는 방식이다. 이에 따라 로봇별 자율주행 시스템을 신규 개발하는 대신 서로 다른 로봇 플랫폼에 나비컴을 적용할 수 있다.
마음AI는 자율주행 기능을 'RMS(Robot Management System)'와 연계한다. RMS는 로봇 상태·임무·관제 정보를 통합 관리하는 기능을 맡는다. RMS는 원격 관제, 상태 모니터링, 임무 계획, 경로 설정, 순찰 일정 관리를 지원한다.
해당 시스템은 로봇·센서·네트워크 상태 모니터링 기능과 2D·3D 지도 생성·편집 기능을 제공하며, 개별 로봇 주행을 지원한다. 아울러 복수 로봇의 현장 운영·관리용 통합 관제도 지원하도록 구성돼 지원 범위를 확대하는 구조를 갖췄다.
마음AI는 이런 기반 위에서 나비컴 적용 대상 확대를 계획하고 있다. 확대 대상은 스포츠 행사·축제·공공행사와 공원·도시 순찰, 산업시설 점검이다. 이에 맞춰 야외·산업 환경 고려 모델인 '나비컴 어드밴스드(NAVICOM Advanced)'에는 IP67 등급 방수·방진 설계가 적용됐다.
손병희 마음AI 국방AI&로보틱스 부문대표는 이번 시연이 실제 생활공간에서 로봇의 주변 환경 인식과 안정적 이동 가능성을 제시한 자리였다고 밝혔다. 또한 다양한 로봇의 현장 임무 수행 지원을 위해 피지컬 AI 플랫폼을 고도화하겠다는 방침을 밝혔다.
출처: 테크월드뉴스 · 김승기 기자
원문: https://www.epnc.co.kr/news/articleView.html?idxno=407226
참고자료
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 테크월드뉴스
원문 확인이 기사는 테크월드뉴스 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.