낯선 실내서 말 듣고 검증까지, KAIST 로봇 두 대회 입상
인공지능신문 ·
✦ AI 요약
위험요소·사람이 지키는 공간 규칙 여러 AI가 나눠 판단…배송·안내 등 서비스 로봇 활용 기대
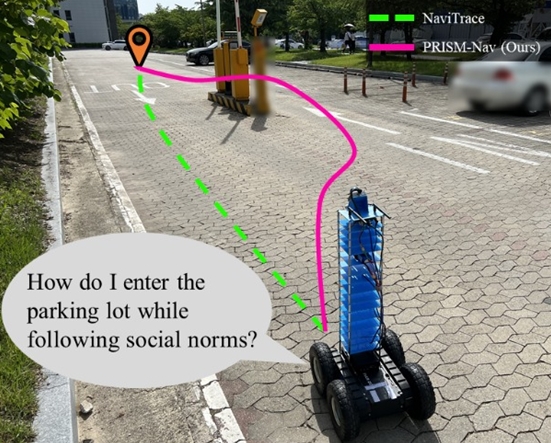
인공지능신문에 따르면 KAIST 연구팀은 사람의 말만 듣고 처음 보는 공간에서 스스로 길을 찾은 뒤 도착이 맞는지 다시 확인하는 로봇 기술로 국제 챌린지에서 1위와 2위를 차지했습니다. KAIST는 9월 16일 이런 성과를 공개하며, 한 대회에서는 112개 팀 가운데 정상에 올랐고 다른 대회에서도 상위권에 들었다고 밝혔습니다. 이번 성과의 핵심은 로봇이 단순히 이동하는 데서 그치지 않고, 비슷한 장소를 목적지로 착각하는 문제를 스스로 점검해 바로잡도록 만들었다는 데 있습니다. 또 하나의 AI에 판단을 몰아주지 않고 목적지 탐색, 위험 요소 확인, 사람이 지키는 공간 규칙 파악을 나눠 맡겨 낯선 환경에서도 협력적으로 경로를 정하게 했습니다. 연구팀은 이런 방식이 별도 추가 학습 없이도 작동하도록 설계돼 새로운 공간에 바로 적용할 수 있다고 설명했습니다. 기사에서는 이 기술이 앞으로 안내와 배송을 넘어 사람과 로봇이 함께 움직이는 다양한 현장에서 실제 활용으로 이어질 가능성을 짚습니다.
관점
이번 성과는 로봇 경쟁력이 단순한 인식 정확도보다 스스로 확인하고 오류를 줄이는 판단 구조로 옮겨가고 있음을 보여줍니다. 특히 낯선 공간에서도 추가 학습 없이 움직일 수 있다는 점은 현장 투입의 문턱을 낮추고, 하나의 큰 모델보다 역할을 나눈 협력형 접근이 실용성을 키울 수 있음을 시사합니다. 서비스 로봇 업계에서는 성능 과시보다 안전성, 비용, 적용 속도를 함께 맞추는 쪽으로 개발 기준이 더 분명해질 가능성이 있습니다.
이 관점은 비즈크러시가 작성한 자체 의견이며, 인공지능신문의 보도 내용과 무관합니다.
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 인공지능신문
원문 확인이 기사는 인공지능신문 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.