유니버설 로봇, AI 현장 투입 겨냥한 7세대 플랫폼 공개
인공지능신문 ·
✦ AI 요약
컨트롤러부터 툴 플랜지까지 전면 재설계…AI·비전·센서 연결성 강화, 로봇 운영체제 ‘폴리스코프 X’ 기반 ROS2·개방형 API로 엣지 AI 지원
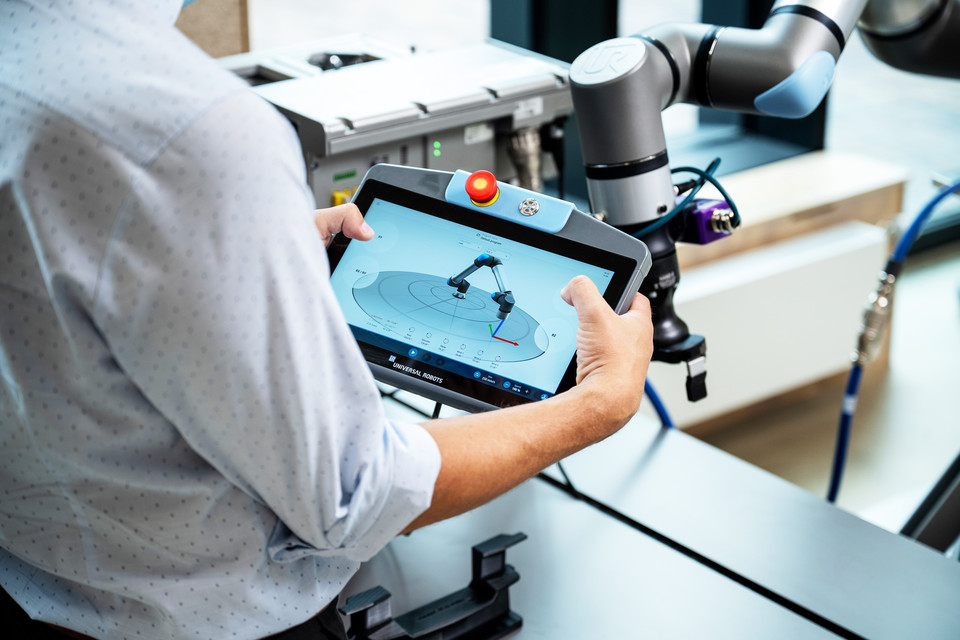
인공지능신문에 따르면 유니버설 로봇은 9월 14일 미국 IMTS 2026에서 하드웨어와 소프트웨어를 함께 뜯어고친 7세대 플랫폼 'Gen 7'을 공개하며 AI를 실제 제조 현장에 붙이기 쉬운 협동로봇 체계로 방향을 분명히 했다. 새 컨트롤러는 이전보다 컴퓨팅 성능을 40% 높인 대신 설치 공간은 더 줄여 현장 장비와의 연결 부담을 낮추는 데 초점을 맞췄다. 이번 공개의 핵심은 새 로봇 팔보다도 컨트롤러, 운영체제, 툴 플랜지, 작업자 인터페이스를 하나의 구조로 다시 묶은 데 있다. 특히 비전 시스템과 센서를 로봇 끝단에 더 직접 연결하고 외부 AI 연산과도 연동할 수 있게 해, 연구 단계 기술을 생산 라인으로 옮기는 데 필요한 배선과 통합의 복잡성을 덜어내려는 구상으로 읽힌다. 소프트웨어는 개방형 API와 ROS2를 바탕으로 엣지 AI 활용성을 넓히고, 외부 개발사 응용도 올릴 수 있게 설계됐다. 안전과 보안까지 함께 강화한 점을 앞세워, 로봇 경쟁의 기준이 팔 성능 자체보다 AI를 얼마나 수월하게 연결하고 배치하느냐로 옮겨가고 있음을 보여준 기사다.
관점
이 사안은 협동로봇이 더 이상 개별 장비가 아니라 AI와 센서, 현장 시스템을 엮는 플랫폼으로 평가받기 시작했다는 점에서 중요합니다. 결국 경쟁력의 무게중심이 기계 성능의 미세한 차이보다 통합 난도와 배치 속도로 이동한다는 뜻이며, 현장에서는 도입 판단 기준도 달라질 수 있습니다. AI 활용이 실제 생산성으로 이어지려면 모델의 성능만이 아니라 연결성과 운영 편의가 함께 갖춰져야 한다는 점을 다시 확인하게 합니다.
이 관점은 비즈크러시가 작성한 자체 의견이며, 인공지능신문의 보도 내용과 무관합니다.
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 인공지능신문
원문 확인이 기사는 인공지능신문 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.