현대차그룹, ‘데이터 플라이휠’ 본격 가동…자율주행 L2++ 첫 공개
테크월드뉴스 ·
✦ AI 요약
현대차그룹은 포티투닷 본사에서 자율주행 미디어 데이를 열고 자율주행 기술 개발 전략과 양산 로드맵을 공개했다.
현대차그룹은 데이터 플라이휠을 중심으로 주행 데이터를 AI 학습·검증과 차량 적용에 반복 활용하고, 엔비디아 협력과 자체 아트리아 AI 개발을 병행한다고 밝혔다.
양산 계획은 2028년 상반기 레벨 2+ 적용, 2028년 하반기 레벨 2++ 양산차 출시, 2029년 하반기 아트리아 AI 기반 레벨 2++ 차량 양산이다.
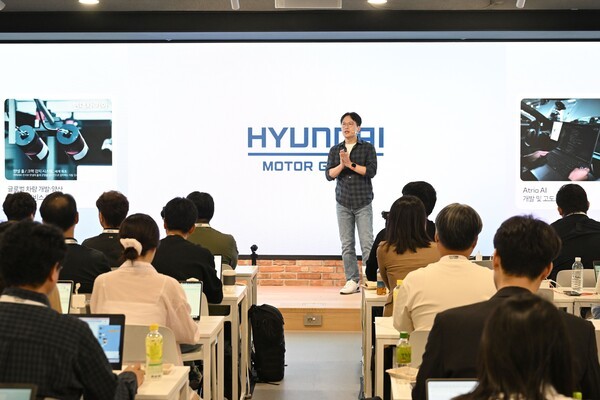
현대자동차그룹은 지난 11일 경기도 성남시 포티투닷 본사에서 '현대차그룹 자율주행 미디어 데이'를 개최하고 자율주행 기술 개발 전략과 양산 로드맵을 공개했다. 이 자리에서 자율주행 L2++도 처음 공개했다.
현대차그룹은 자율주행 개발에서 데이터의 신속한 학습·성능 개선 연계를 핵심으로 제시하며 '데이터 플라이휠(Data Flywheel)'을 본격 가동한다고 밝혔다. '데이터 플라이휠'은 실도로 주행 데이터가 AI 학습·검증과 차량 적용으로 연결되는 구조다.
개발 방식은 차량이 수집한 주행 데이터를 AI 학습·검증에 활용하고, 개선된 모델을 차량에 다시 적용한 뒤, 재적용 이후 새 데이터를 확보하는 방식이다. 현대차그룹은 이 같은 학습·검증·적용·데이터 확보의 반복 구조를 통해 자율주행 개발을 추진한다고 설명했다.
현대차그룹은 이를 위해 엔비디아와 협력해 자율주행 양산 시점을 앞당기기를 추진하는 한편 자체 개발한 '아트리아 AI(Atria AI)'도 병행해 고도화한다고 밝혔다. 행사에서는 '아트리아 AI'가 탑재된 소프트웨어정의차량(SDV) 테스트베드의 운전자 개입 없는 서울 도심 주행 영상도 처음 공개했다.
양산 전략은 외부 기술 도입과 자체 개발을 병행하는 투 트랙 구조다. 외부 기술 부문에서는 엔비디아 차량용 AI 컴퓨팅 플랫폼·자율주행 소프트웨어와 SDV 차량 아키텍처를 통합하는 방식으로 추진한다. 이를 바탕으로 2028년 상반기에는 레벨 2+ 기능 적용을 계획하고, 2028년 하반기에는 레벨 2++ 양산차 출시를 계획하고 있다.
자체 기술 부문에서는 현대차·기아 AVP본부와 포티투닷이 엔드투엔드(E2E) 기반 아트리아 AI를 공동 개발하는 축을 맡는다. 두 조직은 개발 환경·업무 프로세스·정보 공유 체계를 통합해 2029년 하반기 아트리아 AI 기반 레벨 2++ 차량 양산을 목표로 하고 있다.
이 같은 투 트랙 전략의 기반으로는 데이터 플라이휠이 제시된다. 현대차그룹은 데이터 수집 전용 차량 40여대를 운영하고 있다. 이들 차량은 도로공사 구간·악천후·급격한 차로 변경·이면도로 주정차 차량 등 실제 도로 상황에서 엣지 케이스를 확보하는 데 활용된다.
현대차그룹은 수집한 주행 데이터를 AI가 판단 난도가 높은 상황의 반복 학습에 활용하고 있다. 이 과정에서 '하드 이그잼플 마이닝(Hard Example Mining)'을 적용해 취약 상황을 선별하고, '컨티뉴어스 트레이닝(Continuous Training)'을 적용해 선별한 상황을 모델 학습에 다시 반영하는 방식으로 개발 주기를 단축하고 있다.
실도로에서 반복이 곤란하거나 위험한 상황은 가상 환경에서 검증하고 있다. 현대차그룹은 실제 주행 데이터를 3차원으로 재구성하는 방식을 쓰고 있으며, '3D 가우시안 스플래팅(3D Gaussian Splatting)' 등의 기술을 활용해 다양한 엣지 케이스를 재현하고 있다. 또 한국·미국 개발 거점은 시차를 활용하는 '팔로 더 선(Follow-the-Sun)' 방식으로 운영되며 개발을 이어가고 있다.
현대차그룹은 실도로 실증도 확대하고 있다. 연말에는 국토교통부·전남광주통합특별시에서 아트리아 AI 탑재 SDV 기반 실증차를 투입해 레벨 4 자율주행 기술을 검증할 계획이다. 아울러 실증 과정에서 확보한 데이터는 AI 학습과 성능 개선에 후속 활용할 방침이다.
포티투닷은 차세대 자율주행 기술로 비전·언어·행동 모델(VLA) 개발을 진행하고 있다. VLA는 시각 정보 인식·언어 기반 추론·행동 생성을 통합한 모델이다.
VLA의 목적은 차량의 주행 상황을 이해하고 행동을 결정하는 데 있다. 포티투닷의 VLA 기반 자율주행 기술은 현재 시뮬레이션 검증 단계에 있다.
포티투닷은 기존 E2E 모델과 VLA를 병행 개발하고 있다. 포티투닷은 올해 말~내년 초 실차 테스트를 포함한 개발 프로세스를 가동할 예정이다.
박민우 현대차·기아 AVP본부장 겸 포티투닷 대표는 자율주행 경쟁의 초점이 특정 기능 우열이 아니라 데이터 확보·학습 속도·결과의 제품·서비스 반영 능력에 있다고 밝혔다. 또 자율주행 경쟁의 본질은 학습 속도 경쟁이라고 설명했다. 이어 현대차그룹이 데이터·AI·검증의 반복적 선순환 구조를 바탕으로 고객이 신뢰할 수 있는 자율주행 기술을 빠르게 개발할 방침이라고 밝혔다.
출처: 테크월드뉴스 · 김승기 기자
원문: https://www.epnc.co.kr/news/articleView.html?idxno=406860
참고자료
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 테크월드뉴스
원문 확인이 기사는 테크월드뉴스 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.