마음AI “피지컬 AI 확산, 로봇 임무 이해하는 AI 네트워크 필요”
테크월드뉴스 ·
✦ AI 요약
마음AI는 피지컬 AI 로봇의 대규모 운영에는 단순 통신 연결을 넘는 네트워크가 필요하다고 11일 밝혔다.
손병희 마음AI 국방AI&로보틱스 부문 대표는 KRAIN 2026에서 로봇 엣지, 엣지·MEC, 클라우드로 나누는 분산형 아키텍처를 제시했다.
그는 로봇이 임무와 상황에 따라 필요한 통신과 컴퓨팅을 요구하고, 네트워크가 적합한 자원을 탐색·연결해야 한다고 말했다.
마음AI는 피지컬 AI 로봇이 산업 현장에서 대규모로 운영되기 위해서는 단순 통신 연결을 초과하는 네트워크가 요구된다고 11일 밝혔다. 마음AI는 피지컬 AI 확산을 위해 로봇 임무·상황 이해 및 AI 컴퓨팅 자원 연계가 가능한 네트워크가 필요하다고 제언했다.
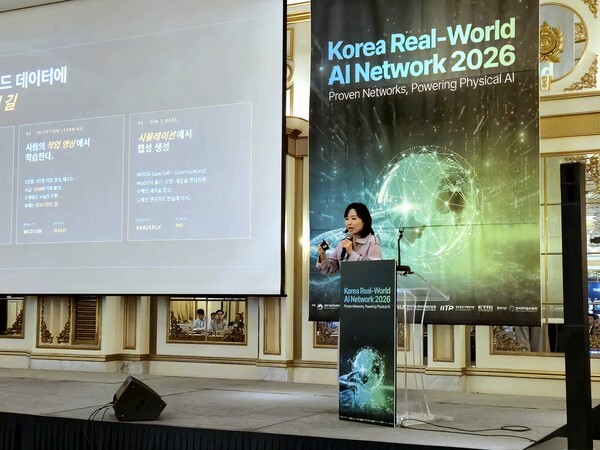
손병희 마음AI 국방AI&로보틱스 부문 대표는 11일 '제1회 Korea Real-World AI Network(KRAIN) 2026'에서 '산업 환경의 실시간 연결형 휴머노이드: 시스템 아키텍처, 제어 및 엣지-클라우드 통합(Real-Time Connected Humanoids in Industrial Environments: System Architecture, Control, and Edge-Cloud Integration)'을 주제로 발표하며 행사에서 피지컬 AI 네트워크 방향을 제시했다.
손 대표는 피지컬 AI 로봇용 네트워크 환경이 스마트폰·사물인터넷(IoT) 기기와 상이하다고 설명했다. 로봇은 카메라, 라이다(LiDAR) 등 다양한 센서를 통해 주변을 인지하고, AI 판단을 실제 행동으로 연결하는 구조로 작동하기 때문이라고 밝혔다. 또 네트워크 지연·단절이나 컴퓨팅 자원 부족이 임무 수행·안전에 직접적인 영향을 미친다고 설명했다.
이어 통신 조건의 가변 요인으로 운영 장소와 로봇 규모를 짚었다. 공장, 위험구역, 캠퍼스, 공공장소마다 요구되는 대역폭·지연시간이 상이하다고 밝혔다. 아울러 다수 로봇은 공간·상황 정보를 공유하는 방식으로 협업하며, 여러 대 로봇의 협업이 증가할수록 네트워크 자원 수요도 확대된다고 설명했다.
손 대표는 이에 대응하는 방안으로 피지컬 AI 지능의 분산형 아키텍처를 제시했다. 분산형 아키텍처의 구성은 '로봇 엣지(Robot Edge)-엣지(Edge)·다중접속 엣지 컴퓨팅(MEC)-클라우드(Cloud)'라고 밝혔다.
로봇 업무는 즉시성·협업성·대규모 연산 여부에 따라 온디바이스, 엣지·MEC, 클라우드로 나뉘는 구조다. 즉각 판단 업무는 로봇 엣지 온디바이스 AI가 담당하며, 장애물 회피와 안전 제어가 그 예시다. 여러 로봇의 실시간 협업 처리와 공유지능 처리, 고성능 AI 추론 처리는 엣지·MEC가 맡는다. 대규모 AI 모델 학습 수행과 시뮬레이션 수행, 데이터 분석 수행은 클라우드가 담당한다.
이 구조는 네트워크 불안정·단절 상황에서도 로봇의 기본 안전성·자율성을 유지할 수 있게 한다. 또 연산 수요가 증가할 때는 성능 보완을 목적으로 외부 AI 컴퓨팅 자원을 활용한다.
손 대표는 피지컬 AI 시대에는 네트워크가 Connectivity를 넘어 Computing·Context까지 함께 제공할 필요가 있다고 밝혔다. 그러면서 로봇의 위치와 상태, 수행 중 임무를 파악하고, 필요한 통신 품질과 연산 자원을 상황에 맞게 배분해야 한다고 설명했다.
평상시 순찰 시에는 로봇 작동의 중심이 내부 온디바이스 AI다. 복잡한 상황이 발생해 VLM·VLA 판단이 필요할 때는 가까운 엣지·MEC 자원을 활용할 수 있는 구조다.
복수 로봇이 협업할 때는 공간·상황 정보를 공유하며 실시간으로 임무를 조정하는 방식이다. 더 나아가 지향하는 구조는 로봇이 특정 서버·GPU를 직접 탐색·사용하는 방식에서 탈피하는 것이다. 대신 로봇이 필요 지연시간·대역폭·보안 수준·컴퓨팅 성능을 제시하면 네트워크가 적합한 자원을 탐색·연결하는 방식이다.
이 같은 분산 구조는 로봇별로 모든 AI 모델·컴퓨팅 자원을 탑재해야 하는 부담을 완화하는 효과가 있다. 이는 수십·수백대 로봇을 동시 운영하는 환경에서 전력·발열·무게·컴퓨팅 비용·전체 시스템 운영 효율을 고려한 것이다.
손 대표는 로봇 사업자에게 필요한 요소가 GPU 몇 장 임대 수준의 환경만으로는 불충분하다고 밝혔다. 그는 로봇이 필요한 순간·장소에서 필요한 만큼 AI 지능을 사용할 수 있는 AI 컴퓨팅·네트워크 인프라가 필요하다고 말했다.
손 대표는 피지컬 AI의 즉각 판단 수행 위치로 로봇 엣지를, 실시간 협업·공유지능 수행 위치로 엣지·MEC를, 대규모 학습·시뮬레이션 수행 위치로 클라우드를 제시했다. 이어 AI 네트워크의 역할은 이질적 수행 영역들을 하나의 지능처럼 연결하는 것이라고 설명했다.
손 대표는 과거에는 로봇의 네트워크 접속이 중요 지점이었다고 밝혔다. 그러나 피지컬 AI 시대에는 네트워크의 로봇 임무 이해가 중요 지점이라며, 로봇이 임무·상황에 따라 필요한 통신·컴퓨팅을 요구하고 네트워크가 최적의 AI 자원을 탐색·제공하는 구조가 필요하다고 말했다. 그는 이 같은 구조가 구축되면 수십 대·수백 대 피지컬 AI의 실제 산업·도시 공간 협업이 가능하다고 덧붙였다.
발언자는 피지컬 AI의 확장 가능 조건으로 분산형 지능 구조를 제시하며 로봇 반사신경은 온디바이스에, 실시간 협업·공유지능은 엣지에, 대규모 학습은 클라우드에 배치하고 이를 온디바이스·엣지·클라우드를 연결하는 AI 네트워크로 잇는 역할이 필요하다고 밝혔다. 이어 KRAIN 2026을 계기로 통신·AI·로봇 산업이 피지컬 AI용 네트워크의 새 아키텍처를 논의하는 장이 되기를 기대한다고 밝혔다.
출처: 테크월드뉴스 · 김승기 기자
원문: https://www.epnc.co.kr/news/articleView.html?idxno=406852
참고자료
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 테크월드뉴스
원문 확인이 기사는 테크월드뉴스 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.