로봇마다 다른 시야 묶어 거리 오차 줄인 연합학습
인공지능신문 ·
✦ AI 요약
일반적 연합학습 기법 적용했을때 보다 오차 최대 32% 줄여
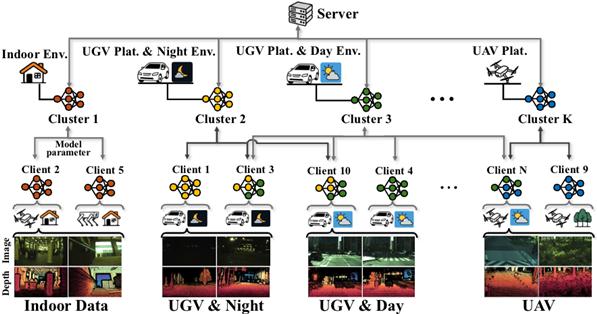
인공지능신문에 따르면 UNIST가 이기종 로봇의 서로 다른 카메라 환경을 함께 학습해 낯선 곳에서도 거리 판단 정확도를 높이는 연합학습 기술 '페뎁스'를 개발했다고 9월 3일 밝혔다. 이 기술은 일반적 연합학습보다 거리 추정 상대 오차를 최대 32% 줄인 것이 핵심이다. 기존 방식은 드론과 실내 로봇처럼 시야와 환경이 다른 데이터를 한데 평균 내 성능이 떨어졌지만, 이번 기술은 영상 특성이 비슷한 경우를 중심으로 학습 결과를 나눠 합치도록 설계됐다. 특히 로봇을 하나의 묶음에만 고정하지 않고 여러 특성 집단에 걸쳐 반영해, 지나치게 다른 데이터가 섞일 때 생기는 손실을 줄이면서 공통점은 살리도록 했다. 연구진은 원본 영상을 외부로 보내지 않아도 공동 학습이 가능해 통신 부담과 개인정보 노출 우려를 함께 덜 수 있다고 설명했다. 이번 성과는 자율주행부터 물류, 서비스, 재난 대응처럼 서로 다른 로봇이 같은 판단 능력을 나눠 써야 하는 분야에서 실제 적용 가능성을 가늠하게 한다.
관점
이번 연구의 의미는 로봇 성능을 높이기 위해 데이터를 한곳에 모아야 한다는 전제를 약하게 만든 데 있다. 서로 다른 장비와 환경에서 나온 학습 결과를 무리하게 평균 내지 않고 차이를 관리하는 쪽으로 방향을 틀면서, 현장마다 제각각인 조건을 오히려 활용 자산으로 바꾸는 접근이 가능해졌다. 결국 로봇 확산의 걸림돌이던 데이터 공유 부담과 환경 적응 문제를 함께 다루는 흐름으로 읽힌다.
이 관점은 비즈크러시가 작성한 자체 의견이며, 인공지능신문의 보도 내용과 무관합니다.
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 인공지능신문
원문 확인이 기사는 인공지능신문 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.