“조작 넘어 데이터 플랫폼으로”…원익로보틱스, 5지 로봇핸드 ‘알레그로 핸드V6 F’ 출시
테크월드뉴스 ·
✦ AI 요약
원익로보틱스가 5지·20자유도 다관절 로봇핸드 '알레그로 핸드 V6 F'를 출시했다.
V6 F는 기존 4지 중심 라인업을 5지 구조로 확장하고, 손 전체 접촉 감지 압력 센싱과 선택 가능한 제어 기능을 적용했다.
회사는 V6 F를 피지컬 AI 학습용 데이터 확보가 가능한 플랫폼으로 지향하며, 3500억원 규모 지분투자 조달 계획과 연계해 개발을 가속했다고 밝혔다.
로봇 자동화 기업 원익로보틱스가 조작 기능을 넘어 데이터 플랫폼 지향의 5지 로봇핸드 '알레그로 핸드V6 F'를 출시했다. 원익로보틱스는 국민성장펀드 투자유치에 맞춰 신제품 개발을 가속해 이번 제품을 내놓았다고 발표했다.
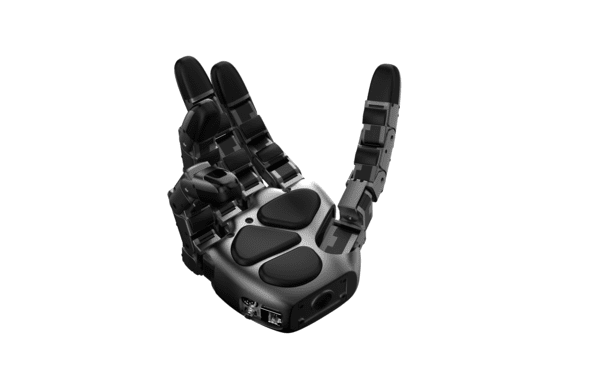
원익로보틱스는 5지·20자유도(DoF) 다관절 로봇핸드 '알레그로 핸드(Allegro Hand) V6 F'를 출시했다고 밝혔다. '알레그로 핸드(Allegro Hand) V6 F'의 약칭은 V6 F다.
V6 F는 기존 4지 중심 알레그로 핸드 라인업을 5지 구조로 확장한 것이 특징이다. 여기에 손 전체 접촉 감지 압력 센싱을 적용하고, 사용 목적별로 선택 가능한 제어 기능을 결합했다.
원익로보틱스는 V6 F가 손가락 수 확대에 그치지 않는 제품이라고 설명했다. 복잡한 조작에 대응하는 동시에 피지컬 AI 학습용 데이터 확보가 가능한 플랫폼을 지향한다는 설명이다.
회사는 이번 V6 F 출시가 최근 확정된 총 3500억원 규모 지분투자 조달 계획과 연계돼 있다고 밝혔다. 3500억원 조달은 국민성장펀드 첨단전략산업기금 1500억원과 민간 투자자 2000억원으로 구성되며, 투자 자금은 전북 완주 로봇핸드 생산공장 구축과 전북 완주 AX센터 구축에 투입할 계획이다.
회사는 로봇핸드 양산 역량 강화, 핵심부품 내재화 강화, 피지컬 AI 연구·개발 강화, 데이터 팩토리 인프라 강화를 추진하겠다는 방향을 제시했다.
이어 회사는 5지 구조를 통해 휴머노이드·AI 기반 조작 환경에서 활용 범위를 확대한다고 설명했다. 이는 기존 4지 모델 축적 정밀 조작 기술 기반에 다섯 번째 손가락 추가와 총 20자유도 추가가 더해진 결과라고 밝혔다.
회사는 이 같은 5지 구조로 파지 자세 다양화와 접촉 지점 다양화가 가능하다고 설명했다. 전작 대비 전체 크기 20% 이상 축소한 보다 컴팩트한 크기 설계도 적용했다고 밝혔다.
또한 소형화된 크기로 휴머노이드 탑재 시 사람용 도구·작업환경 적용이 용이하다고 설명했다. 이에 따라 크기·형태 다른 물체 감싸 쥐기 대응이 쉬워지고, 자세를 바꿔 잡는 작업 대응도 용이해진다고 밝혔다. 아울러 사람 손 기준 원격조작 환경과 사람 손 기준 모방학습 환경에 더 자연스럽게 적용 가능하다고 설명했다.
풀핸드 센싱(Full-Hand Sensing)은 로봇핸드의 역할을 움직이는 장치에서 접촉 데이터 취득 플랫폼으로 확장하는 개념이다. 이를 위해 주요 접촉 영역인 손끝, 손가락 관절, 손바닥에 압력센서를 배치했다.
이 같은 구성으로 파지·조작 과정에서 대상물 접촉 위치, 접촉 시점, 압력 변화를 확인할 수 있다. 여기에 손끝에는 접촉 여부의 빛 표시 기능을 추가했다.
이 시각적 피드백은 작업자·개발자가 파지 상태를 직관적으로 확인하기 위한 목적이다. 이렇게 확보한 데이터는 파지 성공·실패 분석, 보정, 조작 알고리즘 개발, AI 학습·평가 데이터 구축에 활용된다.
원익로보틱스는 다양한 센서 옵션 추가 계획을 밝혔다. 이를 통해 V6 제품군을 목적별 데이터 수집 플랫폼으로 발전시키겠다는 내용이며, 다양한 센서 옵션 추가로 V6 제품군을 목적별 데이터 수집 플랫폼으로 발전시킬 계획이라는 점을 설명했다.
또한 제어 방식 신규 개발도 이뤄졌다. 제어 방식은 사용자 시스템, 작업 목적에 따라 선택할 수 있으며, 사용자는 전류, 위치 명령값을 선택할 수 있고, 핸드는 기존 제어기와 소프트웨어 구조와 연동 가능하다.
강성 제어는 상황별 로봇핸드 힘 가감 기술이다. 이는 사람 손의 상황별 힘 조절과 유사한 방식으로, 로봇핸드의 작업별 반응 변경이 핵심이다. 무겁거나 단단한 물체를 파지할 때는 손 강성을 증가시켜 안정적으로 고정하고, 유리잔 등 깨지기 쉬운 물체를 취급할 때는 힘을 줄여 부드럽게 파지한다.
또 사람·주변 물체와 충돌 가능 작업에서는 충격을 흡수해 안전한 동작이 가능하도록 한다. 이처럼 강성 제어는 물체의 특성과 작업의 위험도에 따라 로봇핸드의 힘과 반응을 달리하는 방식이다.
V6 F는 모드버스(Modbus) 통신을 지원한다. 이에 따라 사용자는 다양한 로봇·자동화 시스템과 V6 F를 연동할 수 있으며, 연구 단계 핸드의 실제 시스템 확장 시 통합 부담을 줄일 수 있다.
제어 안정성 확보를 위해서는 마찰·온도 보상 알고리즘이 적용됐다. 이를 통해 구동 중 마찰·온도 변화로 생길 수 있는 제어 오차를 줄일 수 있고, 운용 환경 변화에도 일관된 핸드 동작 구현이 가능하다.
원익로보틱스는 V6 F 출시를 계기로 활용할 수 있을 것으로 기대하고 있다. 기대 내용은 국내 로봇 부품·양산 기반 확장과 글로벌 피지컬 AI 연구 생태계 확장이다.
알레그로 핸드 생태계는 180개 이상의 연구 파트너 활용 이력이 있으며, 원익로보틱스는 이를 기반으로 한 계획을 발표했다. 국내에서는 로봇핸드 핵심부품 강화, 데이터 인프라 강화, 양산 인프라 강화를 추진하고, 해외에서는 공통 하드웨어 플랫폼 적용 범위를 확대할 계획이다.
공통 하드웨어 플랫폼 활용 대상은 휴머노이드, 원격조작, AI 조작 연구다. 원익로보틱스는 V6 라인업 확대도 예정하고 있으며, 확대 대상에는 비전 기반 촉각(Tactile) 센서 적용 알레그로 핸드 V6 V가 포함된다. 이를 통해 사용자별 과제 맞춤 센서 구성 선택을 지원할 계획이다.
김민철 원익로보틱스 로봇핸드 본부장은 다양한 물체의 안정적 파지·조작에는 접촉 감지 센싱 기술과 정밀 제어 기술이 중요하다고 밝혔다. 이어 V6 F의 기반 요소로 주요 접촉 영역 압력 센싱, 정밀 제어, 시스템 연동성을 제시했으며, 연구·개발부터 휴머노이드 로봇·산업 자동화까지 다양한 로봇 환경 활용을 목표로 개발했다고 설명했다.
출처: 테크월드뉴스 · 이광재 기자
원문: https://www.epnc.co.kr/news/articleView.html?idxno=406447
참고자료
이 기사는 자동생성 알고리즘의 도움을 받아 작성되었습니다.
출처 테크월드뉴스
원문 확인이 기사는 테크월드뉴스 원문을 바탕으로 비즈크러시가 요약 정리했습니다. 정확한 인용과 세부 내용은 원문을 확인해 주세요.